
长方体/方形物体转动惯量计算器:输入长方体机件长 \(x\)、宽 \(y\)、高 \(z\)、材料密度 \(\rho\) 与旋转轴偏心距离 \(e\),精确计算物体质量 \(m\)、形心自转惯量 \(J_0\) 及根据平行轴定理折算的绕偏心轴总转动惯量 \(J\),支持 \(\text{kg}\cdot\text{m}^2\) 与 \(\text{kg}\cdot\text{cm}^2\) 工业单位。
长方体转动惯量计算器
几何尺寸与工况参数输入
机械臂悬臂钢件 (200×100×50mm, 钢, e=150mm)
转盘铝合金夹具 (150×80×40mm, 铝, 中心自转)
偏心配重铸铁块 (300×120×80mm, 铸铁, e=250mm)
轻型尼龙机械抓手 (80×40×20mm, 尼龙, e=60mm)
毫米 (mm)
米 (m)
mm
mm
mm
kg/m³
碳钢/模具钢 (7850)
铝合金 (2700)
黄铜/青铜 (8500)
灰口铸铁 (7200)
POM/尼龙 (1150)
mm
计算结果与惯量分析
总转动惯量 J (国际标准单位)
0.2093kg·m²
J = J0 + m·e²
电机工程常用单位惯量
2093.3 kg·cm²
1 kg·m² = 10000 kg·cm²
长方体质量 m
7.850 kg
m = ρ · x · y · z
质心主惯量 J0
0.0327 kg·m²
J0 = (1/12)·m·(x² + y²)
偏心附加惯量 m·e²
0.1766 kg·m²
平行轴平移附加项
动力学设计提示:
• 偏心效应显著:根据平行轴定理,偏心附加惯量随偏心距 \(e\) 的平方剧增。在高速回转机构中,应尽量使转轴穿过质心(\(e=0\))以大幅削减电机加减速驱动惯量;
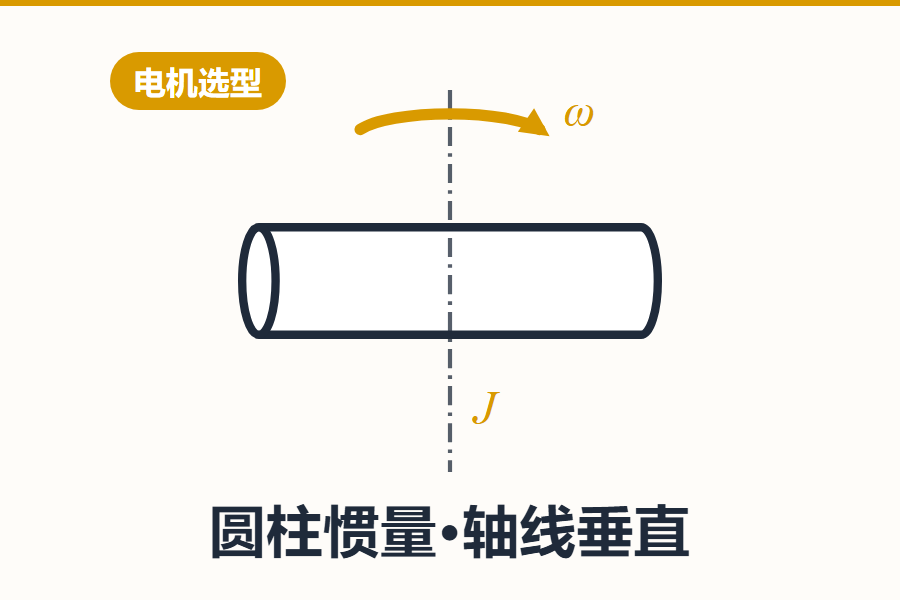
• 旋转主轴方向:本计算器针对旋转轴平行于 \(z\) 轴(垂直于 \(x-y\) 截面)的标准回转工况。
• 偏心效应显著:根据平行轴定理,偏心附加惯量随偏心距 \(e\) 的平方剧增。在高速回转机构中,应尽量使转轴穿过质心(\(e=0\))以大幅削减电机加减速驱动惯量;
• 旋转主轴方向:本计算器针对旋转轴平行于 \(z\) 轴(垂直于 \(x-y\) 截面)的标准回转工况。
计算公式与参数定义
依据成大先《机械设计手册(第6版)》第1卷《常用力学公式》,长方体绕垂直主轴转动惯量与平行轴定理推导如下:
1. 长方体质量方程:
m = ρ · x · y · z [kg] (x, y, z 尺寸以米代入,ρ 单位 kg/m³)
2. 穿过质心且垂直于 x-y 平面(平行于 z 轴)的形心固有转动惯量:
J0 = (1 / 12) · m · (x² + y²) [kg·m²]
3. 绕偏心平行轴的总转动惯量(平行轴定理):
J = J0 + m · e² = (1 / 12) · m · (x² + y²) + m · e² [kg·m²]
4. 伺服电机工程常用单位换算:
J [kg·cm²] = J [kg·m²] · 10000
m = ρ · x · y · z [kg] (x, y, z 尺寸以米代入,ρ 单位 kg/m³)
2. 穿过质心且垂直于 x-y 平面(平行于 z 轴)的形心固有转动惯量:
J0 = (1 / 12) · m · (x² + y²) [kg·m²]
3. 绕偏心平行轴的总转动惯量(平行轴定理):
J = J0 + m · e² = (1 / 12) · m · (x² + y²) + m · e² [kg·m²]
4. 伺服电机工程常用单位换算:
J [kg·cm²] = J [kg·m²] · 10000
| 参数符号 | 参数名称 | 标准单位 | 物理意义与说明 |
|---|---|---|---|
| x | 长方体长度 | m 或 mm | 垂直于回转轴方向的底面长边尺寸。 |
| y | 长方体宽度 | m 或 mm | 垂直于回转轴方向的底面短边尺寸。 |
| z | 长方体高度 | m 或 mm | 平行于回转轴方向的纵向厚度/高度尺寸。 |
| ρ | 材料密度 | kg/m³ | 结构均质材料密度(钢铁 7850,铝 2700,铜 8500)。 |
| e | 回转偏心距 | m 或 mm | 旋转轴线与通过长方体质心平行的轴线之间的垂直几何距离。 |
| J | 总转动惯量 | kg·m² | 物体绕实际旋转轴旋转时对抗角加速度的刚体转动惯量。 |
经典工程算例验证
【算例出处】成大先《机械设计手册(第6版)》第1卷 第2篇《常用力学计算》长方体转动惯量算例。
【已知条件】工业搬运机器人刚性悬臂钢构件:
【已知条件】工业搬运机器人刚性悬臂钢构件:
- 材料规格:45 号优质碳素钢,密度 \(\rho = 7850\text{ kg/m}^3\)
- 悬臂几何外形尺寸:长 \(x = 0.20\text{ m} = 200\text{ mm}\),宽 \(y = 0.10\text{ m} = 100\text{ mm}\),高 \(z = 0.05\text{ m} = 50\text{ mm}\)
- 回转工况:旋转转轴平行于高度 \(z\) 轴,且回转轴心与悬臂质心偏心距离 \(e = 0.15\text{ m} = 150\text{ mm}\)
- 计算悬臂构件体积与质量:
\(V = 0.20 \times 0.10 \times 0.05 = 0.001\text{ m}^3\)
\(m = \rho \cdot V = 7850 \times 0.001 = 7.850\text{ kg}\) - 计算形心主转动惯量:
\(J_0 = \frac{1}{12} \cdot m \cdot (x^2 + y^2) = \frac{1}{12} \times 7.850 \times (0.20^2 + 0.10^2) = \frac{7.850 \times 0.05}{12} \approx 0.0327083\text{ kg}\cdot\text{m}^2\) - 计算平行轴偏心附加惯量:
\(J_{ecc} = m \cdot e^2 = 7.850 \times 0.15^2 = 7.850 \times 0.0225 = 0.176625\text{ kg}\cdot\text{m}^2\) - 计算绕实际转轴的总转动惯量:
\(J = J_0 + J_{ecc} = 0.0327083 + 0.176625 \approx 0.209333\text{ kg}\cdot\text{m}^2\)
换算为电机工程常用单位:\(J = 0.209333 \times 10000 \approx 2093.33\text{ kg}\cdot\text{cm}^2\)。
常见工程技术问答
Q1:为什么计算转动惯量 J0 时公式中只有 x 和 y,高度 z 去哪了?
答:转动惯量的定义是微元质量乘以此微元到旋转轴的距离平方的积分:\(J = \int r^2 dm\)。当旋转轴平行于 \(z\) 轴时,空间任意一点到转轴的垂直距离仅由其横坐标和纵坐标决定(\(r^2 = \Delta x^2 + \Delta y^2\)),与高度坐标 \(z\) 无关。高度 \(z\) 的大小已全部包含在构件的总质量 \(m\) 中。
Q2:如果零件不是标准实心长方体,中间有空心掏孔怎么算?
答:转动惯量具有可叠加性(加法和减法)。可以先计算外轮廓实心长方体的转动惯量 \(J_{outer}\),再计算掏空部分长方体或圆柱体的转动惯量 \(J_{hole}\),二者相减即可得到净转动惯量:\(J = J_{outer} - J_{hole}\)。
Q3:伺服电机选型时惯量比 JL / JM 应该控制在什么范围?
答:根据主流伺服品牌(松下、三菱、安川等)设计规范,折算到电机轴的负载总惯量 \(J_L\) 与电机自身转子惯量 \(J_M\) 之比:高精度数控机床与精密定位机构推荐 \(J_L/J_M \le 3 \sim 5\);一般工业输送与搬运机构推荐 \(J_L/J_M \le 5 \sim 10\);低速或开环步进驱动可放宽至 15~20。惯量比过大会导致系统响应迟钝、整定抖动甚至震荡。
相关机械设计工具
常见问题
关于模型压缩
我们提供的模型都是压缩文件压缩过的,使用前请解压缩。推荐的免费压缩软件如:7zip,winzip等免费无广告的解压缩软件。
下载的模型解压缩时缺少另外的压缩包
如果有多个压缩包,建议直接下载的时候改一下名称如1、2、3、、、这样解压缩软件可以自动找到下一个压缩包,从而自动解压缩。
下载的模型使用相关的软件无法打开
这个一般是由于软件版本不符合造成的,三维软件的模型通常是向下兼容,就是高版软件本打开低版本软件生成的模型没有问题,反之低版本的软件是无法打开高版本的3D模型的。我们测试的时候一般使用了高版本的三维软件。模型下面介绍里有编辑点评的模型,都是经过测试的模型,通常都没有问题。如果您当前的版本无法打开三维模型,可以试试升级一下软件。(有时候用户上传的模型所写的三维软件的版本是不准确的)
关于模型版权
3D模型下载网所有内容均来自会员上传,模型的版权归上传者所以。使用网站内容时请遵循相关法律法规。如果版权拥有者发现自己作品被侵权,请及时向3D模型下载网提出书面权利通知。3D模型下载网将会依法尽快移除相关涉嫌侵权的内容。如果商业用途可联系作者获得授权。
关于在线计算及数据查询
本站计算及数据查询内容严格按照相关计算方法及国家标准,但在制作的时候难免会出现错误。本站数据仅供参考,烦请对照相关内容验证是否正确。本站不对计算结果所产生的设计错误负任何责任。
原文链接:https://www.modxz.com/fxwtgljs/,转载请注明出处。

评论0